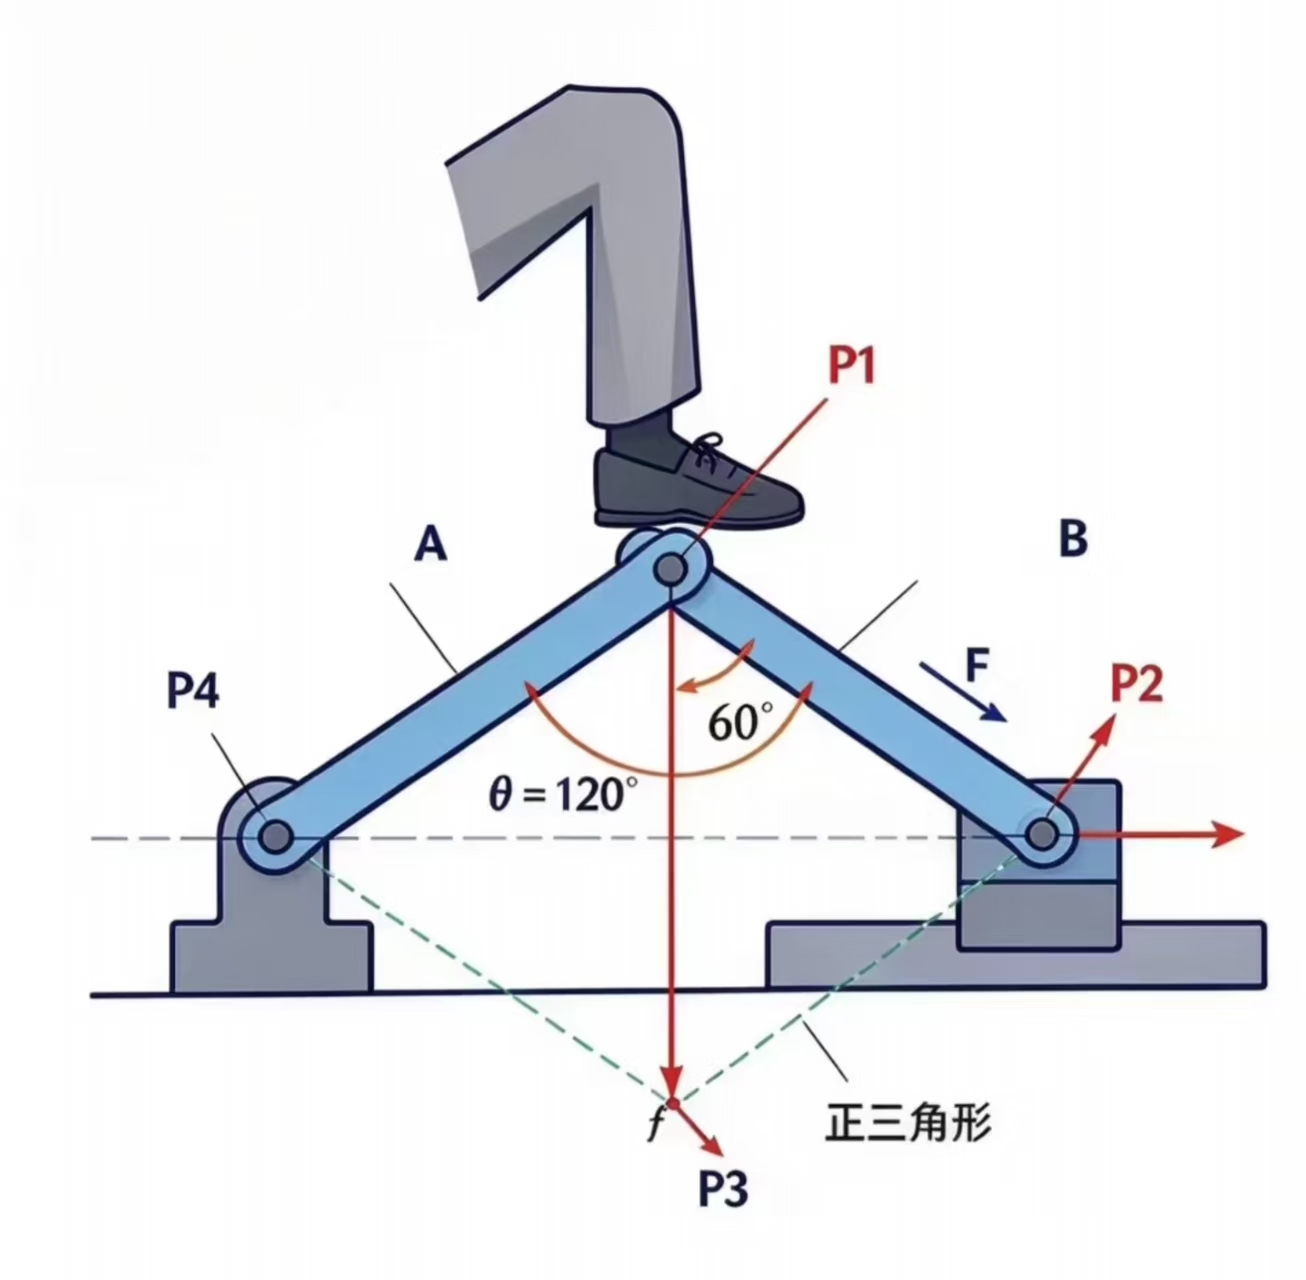
一句话:连杆机构走到死点附近时,输出端几乎不动,输入端却还在往前走——按功率守恒,输出力就会被放大到接近无穷。所谓“利用死点增力”,本质是用速度换力的极端版本。
一、死点到底是什么
铰链四杆机构 ABCD 中,AB 是曲柄、BC 是连杆、CD 是摇杆。当连杆与从动件共线时,主动件通过连杆传到从动件上的力,正好穿过从动件的回转中心——力臂为零,力矩也为零。
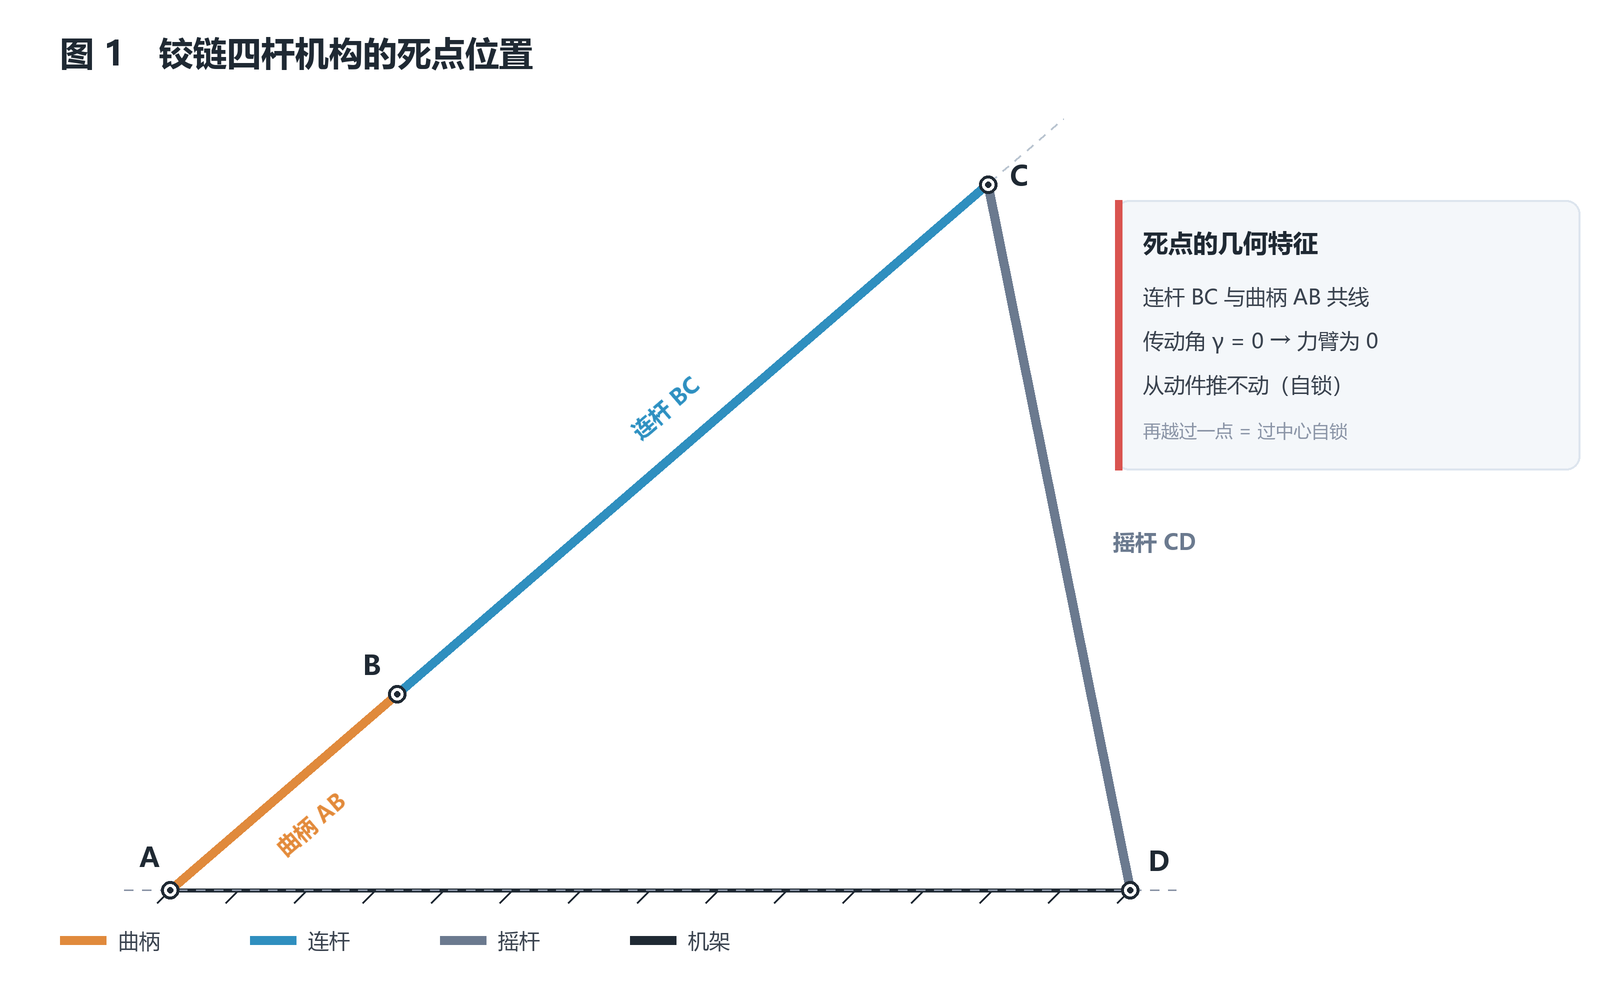
这个位置就叫死点。它的几何标志是传动角 γ = 0。传动角是连杆与从动件之间的锐角,γ 越大传力越顺,γ = 0 时传不动。
死点有两个完全相反的用途:
- 躲开它:缝纫机踏板、内燃机,都要靠飞轮惯性“冲过”死点,否则机构卡住不动;
- 利用它:夹具、压力机、断路器,故意把工作点放在死点附近,让很小的输入力产生很大的输出力,或者干脆自锁。
同一个几何位置,往前一步是“卡死”,退后半步就是“增力”。
二、为什么死点附近能增力
把机构看成一个力的变换器。忽略摩擦和惯性,输入功率等于输出功率:
Fin · vin = Fout · vout
于是
Fout = Fin · (vin / vout)
死点附近,输出件的速度 vout 趋近于 0,而输入端仍以 vin 运动,比值 vin / vout 趋近于无穷——力被“放大”了。
但这笔账不是白来的:同一时间输出端走过的距离也趋近于 0。你付出的是很长的输入行程,换回的是很短的输出行程 + 很大的力。所以所有增力机构的共同特征都是:动作慢、行程短、力量大。
三、定量:对称肘节机构的增力比
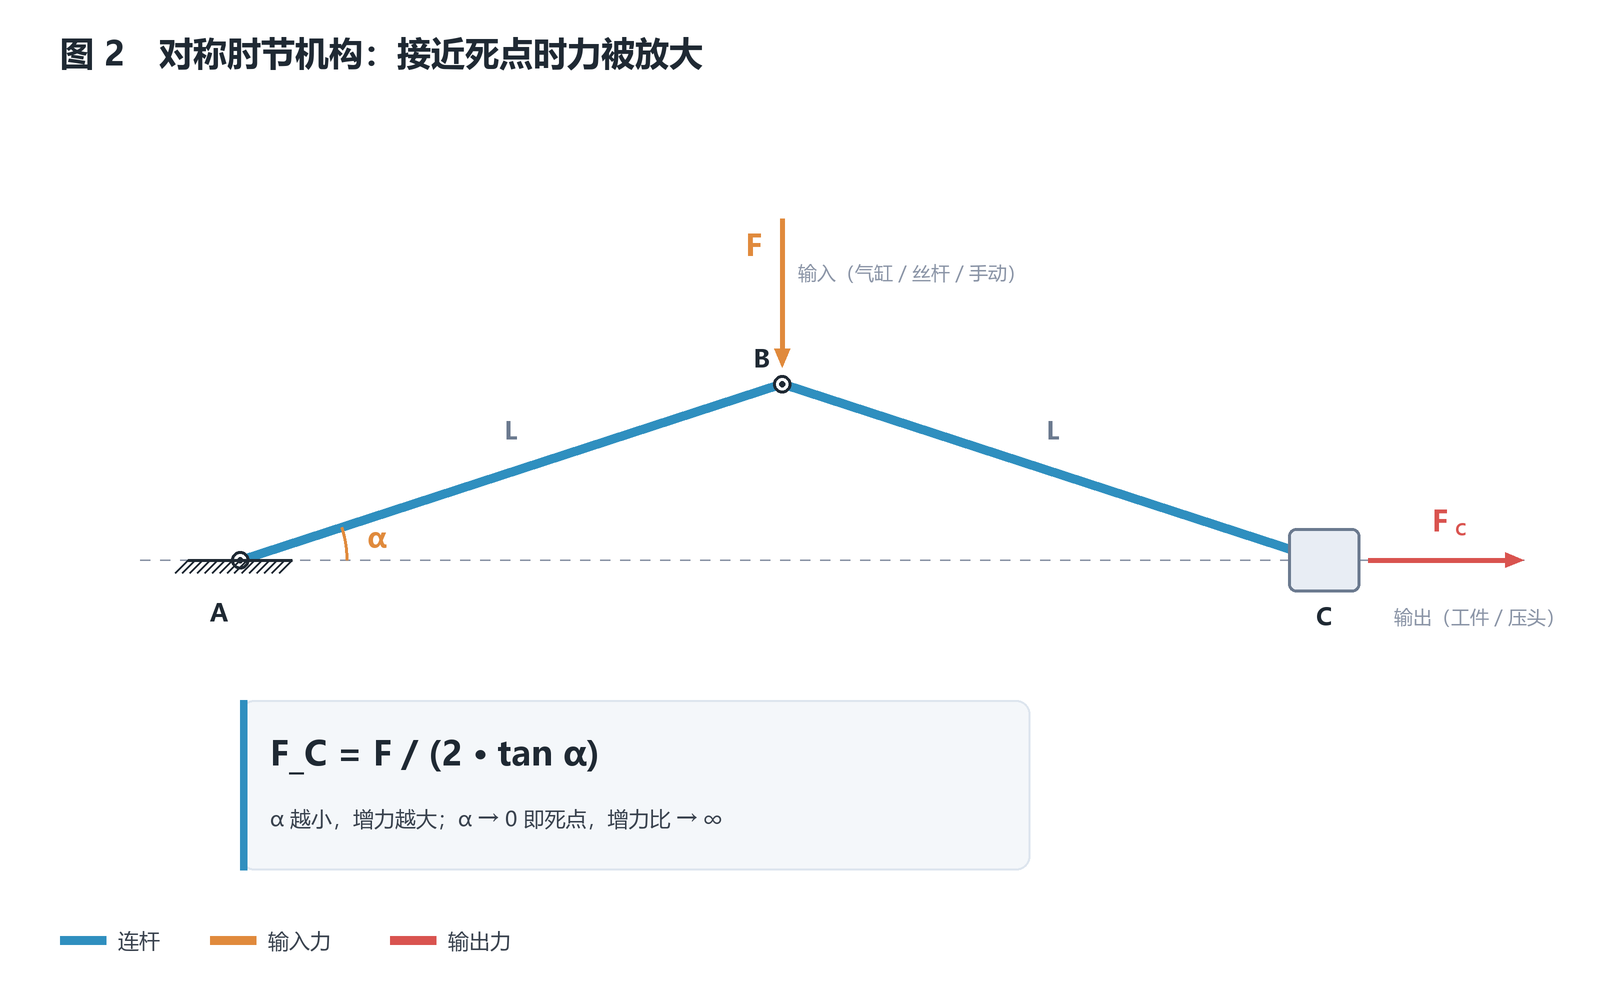
最常用的增力结构是对称双连杆(肘节):两根等长连杆 L,与输出方向各成 α 角,在中间铰点 B 受输入力 F,输出端 C 沿轴线运动。
几何关系(B 点距轴线 h,C 点位移 x,x/2 是连杆的水平投影):
h2 + (x/2)2 = L2
两边微分,得到位移的瞬时关系(h 减小时 x 增大,故有负号):
dx = −2 · tanα · dh
用虚功原理,输入功等于输出功:
F · dh = FC · dx
代入上式,输出力:
FC = F / (2 · tanα)
也就是增力比:
i = FC / F = 1 / (2 · tanα)
α 越小,增力越大;α → 0 时 i → ∞,这就是“死点”。
| α(连杆与输出方向夹角) | 增力比 i | 有效行程(L = 100 mm) |
|---|---|---|
| 20° | 1.4 | 12.1 mm |
| 10° | 2.8 | 3.0 mm |
| 5° | 5.7 | 0.76 mm |
| 3° | 9.5 | 0.27 mm |
| 1° | 28.6 | 0.03 mm |
有效行程按 s = 2L(1 − cosα) 估算。
这张表就是设计的核心矛盾:增力比越高,能用到的行程越短。α = 5° 时,5.7 倍的增力只发生在最后 0.76 mm 里——这也是为什么快速夹钳“啪”一下压紧之后,再想掰开非常费劲。
四、验算一下
取 α = 5°、L = 100 mm:
- 几何:h = L·sin5° = 8.72 mm,x = 2L·cos5° = 199.24 mm。让 B 点下移 1 mm,则 x 变为 2√(L² − h′²) = 199.40 mm,实际位移 0.16 mm,与瞬时值 dx = 2·tan5°×1 = 0.175 mm 基本吻合(有限位移略有非线性)。
- 受力:每根连杆的轴力 N = F / (2·sin5°) = 5.74F,输出端 FC = N·cos5° = 5.72F,与 i = 1/(2·tan5°) = 5.72 一致。
- 行程:x(0°) − x(5°) = 200 − 199.24 = 0.76 mm,与 s = 2L(1 − cosα) 一致。
三条路算出来的数能对上,说明模型没问题。
四杆机构里同样成立:力矩比等于角速度比的倒数,
Mout / Min = ωin / ωout
死点处 ωout = 0,理想力矩比趋于无穷。颚式破碎机的肘板、冲床的肘杆,用的都是这个关系。
五、设计方法(五步)
第 1 步:把需求写清楚
- 输出力 Fout 要多大?
- 这段力需要在多长的行程内保持?(通常只有零点几毫米)
- 输入端有什么可用:手、气缸还是丝杆?能出多大力 Fin、多长行程?
- 空间限制:连杆最长能放多长?
第 2 步:算增力比,反解角度
考虑摩擦,取效率 η = 0.7~0.9:
ineed = Fout / (Fin · η) ⇒ α = arctan( 1 / (2 · ineed) )
第 3 步:由行程定连杆长度
L = sout / ( 2 · (1 − cosα) )
这一步会出现第一个现实约束:如果 α 只有 3°、却要求 5 mm 有效行程,L 会大到装不下。要么放长连杆,要么降低增力比,要么缩短高力段——工程上通常选第三个。
第 4 步:定结构和驱动
- 用对称双肘杆,让侧向力互相抵消,机架只受轴向力;
- 输出端加导轨,否则连杆会侧弯;
- 输入端行程要足够(输出行程极短,输入行程往往被放大);
- 到位后让机构越过死点一点点(over-center),靠几何自锁,不依赖驱动力保持。
第 5 步:校核(最容易被忽略)
- 压杆稳定:连杆是细长受压杆,按欧拉公式校核,不能只算强度;
- 销轴:剪切与挤压应力,粗略估计 τ = F / (2A);
- 刚度:机架和连杆的弹性变形会吃掉高力段的行程,力越大越明显;
- 自锁:反向驱动要克服摩擦,摩擦角 ρ = arctan(f)。α < ρ 时基本自锁,但自锁不等于可靠,重要场合仍要加机械限位。
六、三个必须知道的坑
- 理论上的无穷大不存在。增力比再高,也被连杆弹性、销轴间隙和摩擦吃掉,真实增力比通常只有理论值的 60%~80%。
- 死点不能连续运转。它只适合“夹紧—保持—松开”这类间歇动作。要连续转,就得靠飞轮惯性冲过去,那是“克服死点”,不是“利用死点”。
- 回程需要外力。越过死点后机构自锁,松开必须靠弹簧、反向气缸或手动解锁,设计时别忘留这个机构。
七、工程上的样子
- 快速夹钳(toggle clamp):最典型的肘节增力,增力比 5~20,压紧后自锁;
- 曲柄压力机 / 冲床:肘杆机构在下死点附近增力,实现“小电机、大吨位”;
- 颚式破碎机:肘板把偏心轴的力放大后推活动颚;
- 断路器:过中心弹簧机构,合闸后靠死点自锁,短路电流也顶不开;
- 飞机起落架:放下到位后越过死点,靠结构自锁而不是液压保持。
八、小结
死点的本质是传动比奇点:速度比趋于 0,力比趋于无穷。利用它增力,等价于用“长行程、慢速度”换“短行程、大力”,代价是高力区极短、对刚度极敏感、且不能连续运转。
记住一个公式就够了:
Fout = Fin / (2 · tanα)
参考资料:《机械原理》连杆机构章节;肘节夹钳产品手册。
